
Calibrazione e perché è necessaria
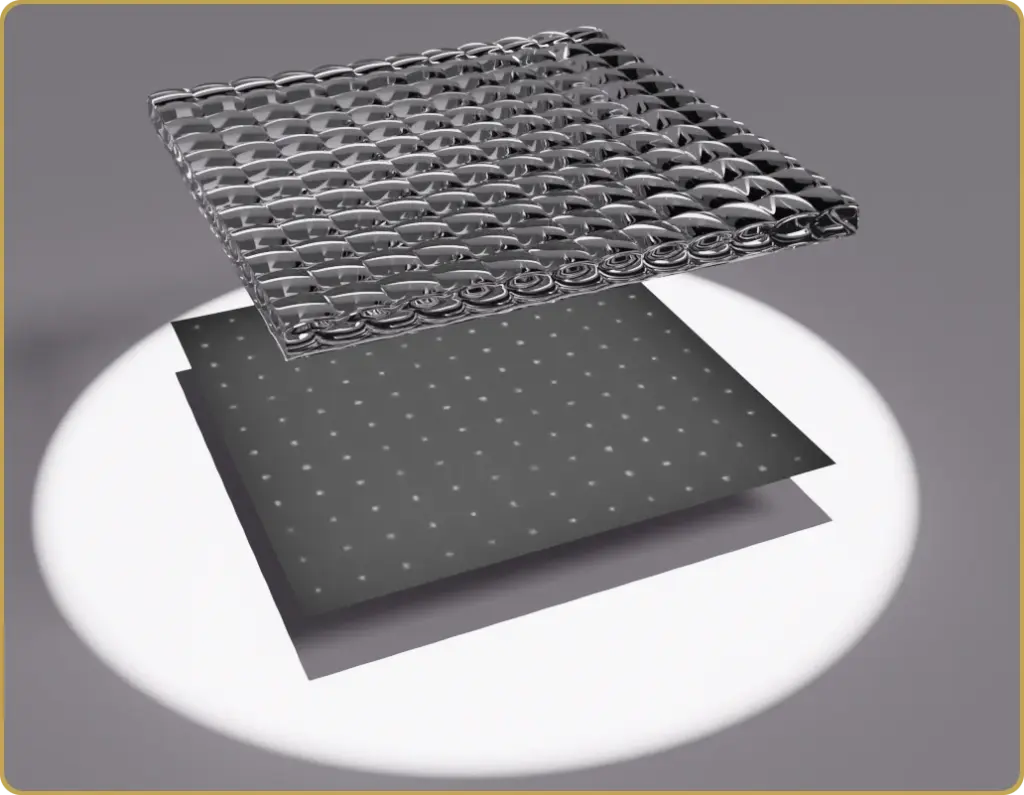
La toolbox WaveMe dispone di un metodo di calibrazione piuttosto eccezionale che consente un utilizzo molto più flessibile del sensore di onde frontali Shack-Hartmann. Questo talk tecnico si concentrerà su cosa sia questo e perché sia diverso da quello disponibile altrove. Supponiamo che tu, il lettore, sia già a conoscenza dei principi del sensore di onde frontali Shack-Hartmann. Tuttavia, la maggior parte delle spiegazioni che troverai su internet non fornirà numeri, spero che possiamo adottare un approccio diverso in questo caso.
Un esempio numerico semplice
Partiamo dall’accuratezza di posizionamento tipica di un array di micro-lenti, che è di circa 250 nanometri. Per semplicità, assumiamo che tutte le micro-lenti abbiano lo stesso errore di posizionamento, inclusa la direzione. Questo è un esempio un po’ strano perché abbiamo spostato l’intero array di soli 250 nm. Tuttavia, ci aiuta a collegare alcuni dei parametri di configurazione di un sensore con il fronte ondale integrato. Se inoltre assumiamo che la distanza tra l’array e il sensore sia uguale alla dimensione dell’apertura, allora dopo l’integrazione di questo errore di spostamento avremo un errore di fronte ondale di 250 nm. Se solo metà delle micro-lenti dell’array vengono spostate di questa quantità, vedremo la metà dell’errore di fronte ondale. Tuttavia, questo è ancora un numero molto elevato rispetto all’accuratezza che stiamo cercando di raggiungere.
Ma per i sensori Hartmann dobbiamo distinguere tra errori casuali e sistematici. Un spostamento sistematico di 250 nm, pur non essendo questo il modo in cui lo interpretiamo, si trasforma in un errore di curvatura frontale di 250 nm (secondo le nostre ipotesi di modello attuale). Se invece abbiamo un 250 nm casual errori, quindi l'errore diventa 250 nm diviso per la radice quadrata del numero di punti. Questo è spesso un numero abbastanza valido. L'obiettivo di questo esercizio è sottolineare quanto sia importante controllare gli errori sistematici durante le misurazioni del fronte ondulatorio con un sensore Shack-Hartmann.
Posizioni importanti
Sebbene i 250 nanometri sembrino un numero elevato, anche un array di sensori mega-pixel avrà una dimensione dei pixel di diversi o talvolta superiori ai 10 micrometri. È evidente che un sensore accurato per il rilevamento del fronte luminoso deve riuscire a determinare con un certo grado di precisione il centro della distribuzione della luce.
Ci sono diversi modi per farlo, ma un metodo piuttosto comune è quello di utilizzare il centro di massa, che sommata l'intensità di un pixel della fotocamera moltiplicata per la sua coordinate e divisa per la somma delle intensità dei pixel sommati. Se i nostri punti sono grandi, il metodo è abbastanza efficace; tuttavia, per i punti piccoli, l'algoritmo del centro di massa produce un errore molto casuale.
Ecco una cosa da notare. Quando ci concentriamo sugli errori del fronte d’onda di ordine inferiore, come la coma o l’astigmatismo – come spesso facciamo – il rumore numerico nella posizione del centroidro è di solito poco rilevante e i risultati rimangono comunque molto buoni. Questo accade perché l’errore sistematico rimane relativamente basso. Un altro punto importante riguardo la calibrazione dei sensori Shack-Hartmann è che dobbiamo mantenere gli errori sistematici estremamente ridotti, in linea con il livello di precisione che vogliamo raggiungere.
Posizioni perfette grazie alle maschere
Il modulo Shack-Harmann di WaveMe non calcola i centripositi. Invece, utilizziamo il metodo “template” per poter analizzare molti punti con risoluzioni medie delle fotocamere. Questo metodo richiede di determinare quale modello di punto si adatta meglio ai dati attuali. Utilizzando un modello di punto, il programma produce un insieme di posizioni dei punti in base ai dati presenti in un pixel e ai suoi vicini. E poi, semplificato un po’, WaveMe correlerà i dati attuali con questo modello di punto. Poiché l’applicazione principale di WaveMe è il lavoro di allineamento quotidiano, il sensore dovrà gestire sia i fasci collimati che i fasci divergenti. A causa di ciò, WaveMe ottimizza il modello in un thread secondario. Ma la storia non finisce qui, in realtà è solo l’inizio.
Metodi di calibrazione
Ci sono molti modi per calibrare un sensore Shack-Hartmann. La migliore opzione dipende da come vogliamo utilizzarlo. Se il sensore è installato in una posizione fissa e illuminato da un fascio collimato, una calibrazione differenziale può essere più che sufficiente. Quando il fronte d’onda misurato è meno prevedibile, è necessario rivedere questa soluzione.
Calibrazione differenziale
Quando si tratta di selezionare i metodi di calibrazione, possiamo dividerli in due categorie: differenziale e assoluto. Quando si utilizza il metodo differenziale, i punti focali vengono memorizzati come riferimento e vengono presentati l’errore del fronte d’onda e la deviazione integrata rispetto a questo riferimento. Se il fronte d’onda è stato preso con un fronte d’onda piano, il nostro risultato è il fronte d’onda reale che illumina l’array delle micro-lenti. Se, invece, stiamo misurando un fronte d’onda divergente, compaiono altre numerose fonti di errore sistematiche che possono facilmente dominare tutte le altre fonti di errore. Andiamo più in profondità su questo argomento più avanti.
Calibrazione assoluta
Un altro approccio di calibrazione, che possiamo definire calibrazione assoluta, utilizza onde sferiche catturate a distanze diverse dalla sorgente di riferimento. Questo insieme di dati di base può poi essere (ad esempio) interpolato durante la generazione di una referenza per la posizione attuale della sorgente. In questo caso, possiamo concludere immediatamente che l’applicazione comune di questi dati sarà una sorta di estrapolazione e il nostro modello dovrebbe quindi essere un polinomio di ordine basso. Il vantaggio di questo metodo è che le onde sferiche sono disponibili con una qualità molto elevata. Le fibre monomode o i buchi neri propri offriranno onde sferiche molto elevate con una qualità molto elevata. Ciò che non forniscono sono le onde sferiche convergenti, il che significa che quando utilizziamo questo metodo con onde sferiche convergenti, la quantità di estrapolazione può essere significativa. Per i sensori Shack-Hartmann, ci sono dei limiti su quanto possiamo misurare con queste onde sferiche convergenti, ma questo limita comunque l’intervallo utile.
WaveMe – Calibrazione di riferimento sintetica
WaveMe utilizza un approccio completamente diverso, in cui i centri ottici delle micro-lenti vengono estratti dalle informazioni di calibrazione in 3D e viene implementato un modello di ottica fisica per tenere conto degli effetti del numero di Fresnel limitato. L’unica ipotesi è che l’array sia piatto, ma oltre a ciò può essere posizionato entro tolleranze meccaniche. Non è necessario alcun allineamento dell’array.
Il requisito di allineamento flessibile dell'array delle micro-lenti può rivelarsi un vantaggio considerevole, poiché anche piccoli viti differenziali possono avere un diametro di diversi millimetri e una lunghezza superiore a un centimetro. Ciò impedisce l'integrazione economica degli array sensore e lente come un'unica unità. Questo consente soluzioni estremamente compatte e comunque molto accurate.
Generazione e ottimizzazione continue di riferimenti
WaveMe presuppone che la fotocamera stia sempre trasmettendo immagini. Queste informazioni vengono analizzate da un thread indipendente per estrarre la posizione di origine e, utilizzando queste informazioni, il modulo Shack-Hartmann crea i propri dati di riferimento della posizione di spot, basati sul modello di ottica fisica e su un punto ideale virtuale che può essere posizionato in qualsiasi posizione, generando contemporaneamente fronti di riferimento (virtuali) divergenti, collimati o convergenti (virtuali). I punti virtuali possono anche avere qualsiasi angolo di incidenza.
Questa metodologia potrebbe essere considerata una calibratura assoluta, ma è più descrittivo pensare ad essa come a una calibratura di origine virtuale. La calibratura assoluta menzionata sopra utilizza risultati interpolati o estrapolati da un numero maggiore di misurazioni esplicite della posizione dei punti, mentre quest’ultima deduce un unico insieme di centri ottici per le microlenti da un numero maggiore di misurazioni. La differenza può sembrare sottile, ma non lo è. WaveMe deduce le posizioni delle microlenti e un modello ottico fisico che spiega tutti i dati che le vengono forniti durante il processo di calibrazione. In termini relativi, la difficoltà si trasferisce al processo di calibrazione, mentre l’applicazione del modello è, almeno in termini numerici, relativamente semplice e copre intrinsecamente tutti i casi di applicazione. Questa è una scelta che si adatta meglio all’applicazione di destinazione, in cui non è possibile aspettarsi alcuna ipotesi di allineamento del fronte d’onda incidente.
Attivazione della tecnologia
Uno dei vantaggi della calibrazione di riferimento sintetica è che supporta applicazioni in cui non è possibile utilizzare un supporto cinematico o regolazioni meccaniche. Ad esempio, è possibile posizionare un array di micro-lenti su un PCB sopra un sensore CMOS utilizzando una macchina pick-and-place. Il risultato è un sensore Shack-Hartmann compatto e robusto a un prezzo imbattibile, grazie alla matematica che cura gli effetti di calibrazione dovuti a disallineamenti.
Sebbene questa soluzione specifica non sia attualmente al centro dell’attenzione di Sensolgic, stiamo attivamente esplorando altre applicazioni di questa tecnologia. Se trovate interessante la soluzione integrata con la telecamera, contattateci. C’è molto ancora da esplorare riguardo a questa tecnologia che Senslogic non dispone dei mezzi necessari per affrontare in questo momento, ma siamo comunque disponibili a una collaborazione.
In confronto con altre implementazioni
Navigando su Internet per trovare tecniche di calibrazione e misurazione Shack-Hartmann, si incontra il concetto di Area of Interest (AOI) o Region of Interest (ROI), che definisce un insieme di patch quadrate approssimativamente allineate ai centri delle posizioni dei punti. In WaveMe non utilizziamo questi concetti. Sebbene, a detta di molti, funzionino in applicazioni statiche, l’utilizzo dinamico di WaveMe lo rende completamente inutile.
WaveMe si basa sull’ipotesi di un flusso di immagini. Quando il modulo Shack-Hartmann viene attivato, tenterà di identificare l’esistenza di un modello di punti. Questo modello può avere qualsiasi rotazione e l’intervallo dei distanziamenti dei punti accettati è più ampio rispetto alla maggior parte delle condizioni pratiche per la rilevazione del fronte d’onda. Una volta identificato un modello di punto, i punti vengono enumerati e viene avviato un processo che adatta un modello di punto ai dati attuali in un thread indipendente. Una volta enumerati i punti, le seguenti immagini vengono elaborate utilizzando il tracking dei punti.
Poiché non esiste uno spazio fisso in cui il pattern del punto debba rientrare, non esiste un intervallo dinamico esplicito per il sensore. Tuttavia, ci sarà uno in quanto quando il sensore viene spostato più vicino alla fonte, le dimensioni relative dei punti cambieranno troppo e l’accuratezza sarà in qualche modo compromessa.
Un altro motivo per cui WaveMe non utilizza una griglia fissa per localizzare il punto di rilevamento è che la posizione della sorgente non è da ritenersi nota. Il fronte ondoso può illuminare il sensore da una vasta gamma di direzioni e distanze. I sistemi di AOI fissi sarebbero troppo limitanti e il requisito di adattarli alle posizioni dei punti rilevati non è accettabile quando si utilizza un sensore destinato all’allineamento ottico interattivo, che è l’applicazione principale per questo modulo e per WaveMe in generale. Dopo tutto, il suo scopo è quello di essere un sistema da utilizzare in modalità rapida e semplice.